最適観測エンジン産業システムの判断基盤
精度と費用の理論限界へ。必要な精度から、次に取得する証拠を設計する観測エンジン。適応的な観測、耐故障要件に応じた証拠構成、証明の継続と再利用を、設備・ロボット・航空宇宙システムの判断基盤へ展開します。
一つ読むか、三つ読むか。
三つの情報源のうち、最大一つが虚偽の値を返す研究モデル。許容する失敗確率を動かすと、観測の配分と費用が変わります。
最悪時の期待観測費用
5.4293費用単位理論下限 5.4293
精度、費用、継続性を、一つの基盤へ。
適応的観測で、取得先を選ぶ。
得られた値から次の観測を選択。有界ノイズを持つ対象モデルで、固定方式を上回る最悪誤差の保証を示しています。
耐故障要件から、証拠を組む。
共通故障を含む情報源の関係と耐故障要件から、証拠構成を設計。その保証を、独立に検査できる証明で確かめます。
一度得た証拠を、次の判断へ。
取得済みの証拠をタスク間で共有。故障・更新・実行の各条件から、証明を引き継いで実行を継続できる条件を明らかにしています。
一つ先の行動を、何で支えるか。
判断の対象と必要な観測を、タスクごとに定めます。ChoiceProofは、確認できた条件、参照した記録、追加で取得する観測をまとめた判断資料を返します。
設備・工程
振動・温度
回転数
工程信号
ロボティクス
位置・進路
取得時刻
不確かさ
航空宇宙
相対位置
相対速度
測距・画像
根拠とともに次の行動を判断する。
自律移動ロボット
次の一動作の前に、観測を確かめる。
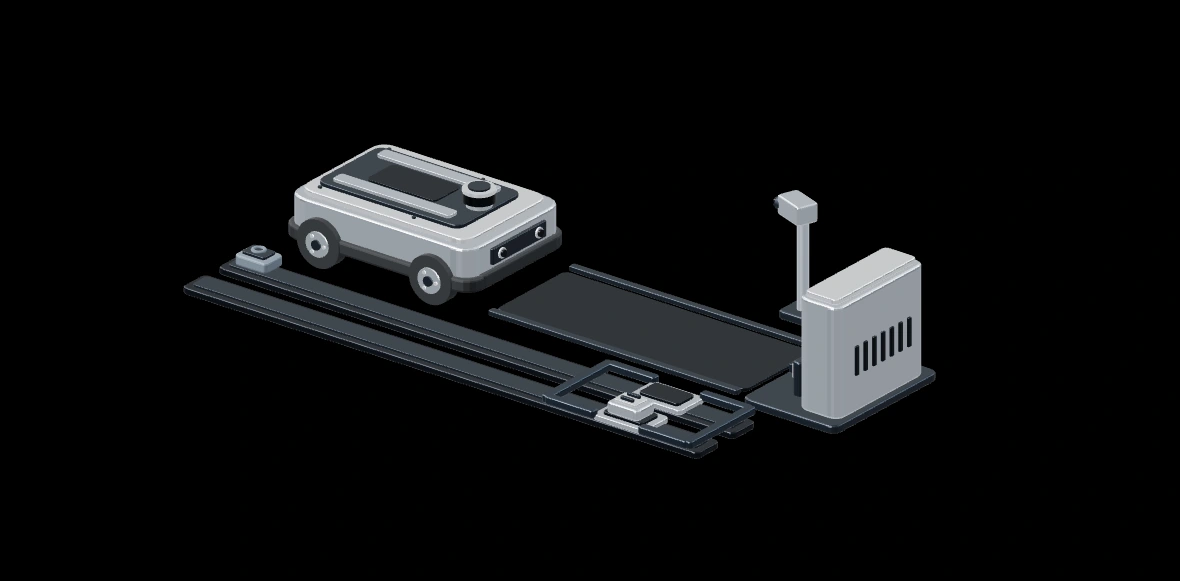
位置と進路について確認できた条件を、参照した観測とともに担当システムへ返します。
位置観測から3秒が経過しています。設定した2秒の有効期間に合わせ、新しい位置記録を求めます。
設備の変化を、運転条件とともに。
振動が上がったとき、同じ時刻の回転数も変わっていたか。駆動装置に残る履歴を加え、状態を比較するための条件を確かめます。
循環ポンプの記録
振動の変化を、運転条件とともに。
軸受の振動mm/s
実回転数rpm監視記録
模擬データ · 記録間隔 1分
ChoiceProofの判断資料
比較に必要な回転数を確認振動が上昇した10:10〜10:19の区間で、回転数の10点が欠測しています。
次に確かめること
駆動装置に残る同じ時刻の履歴を取得し、振動と対応づけます。
観測から、接近の開始へ。
観測の有効期限を、行動の条件に。
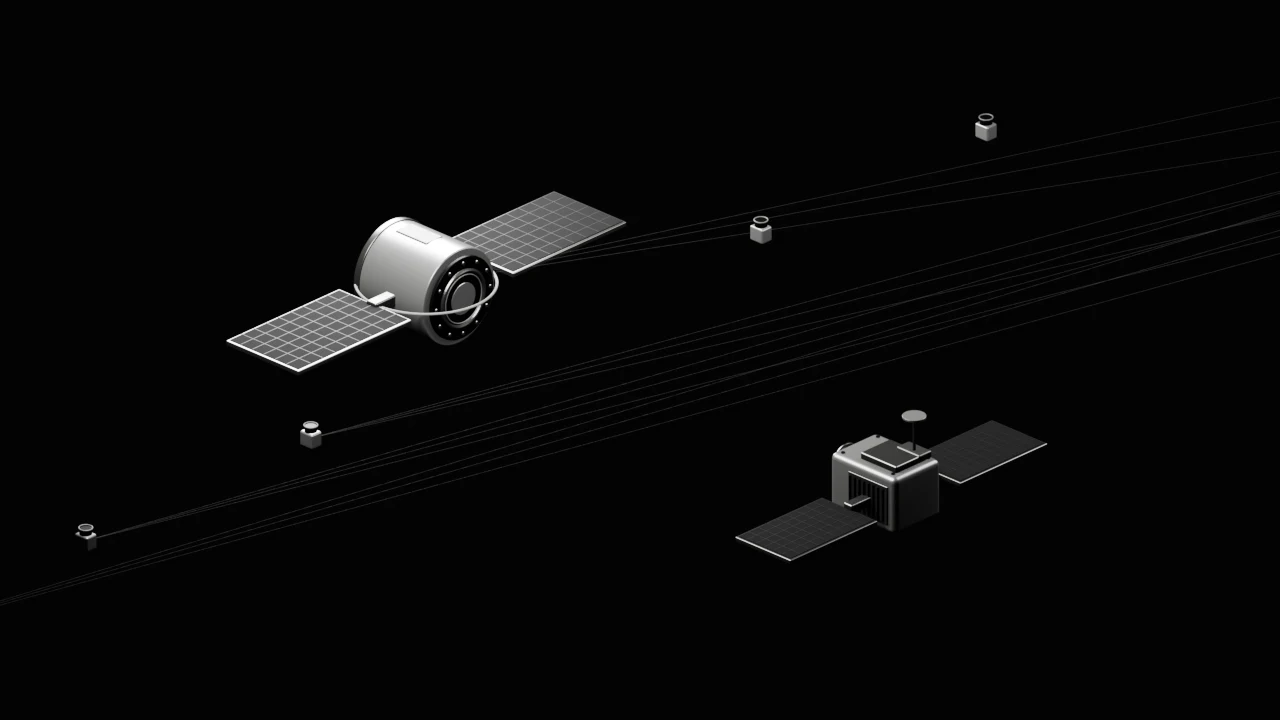
ChoiceProofが公開する、二つの機体の相対運動を平面上に置いたシミュレーションでは、位置観測が古くなった時点で接近の開始を保留します。残り時間と利用できる機器に合わせて観測を取り直し、新しい値を独立に検証してから接近を始めます。
観測の取得計画、実際に受信した値、開始条件の確認を、一つのタスクとしてつなぎます。
接近運用の映像を見るアーキテクチャの導入と評価
貴社のシステムに、観測と検証のアーキテクチャを。要求精度、情報源、取得費用をもとに、観測エンジンの適用と実データによる評価を共同で設計します。
技術仕様について協議する